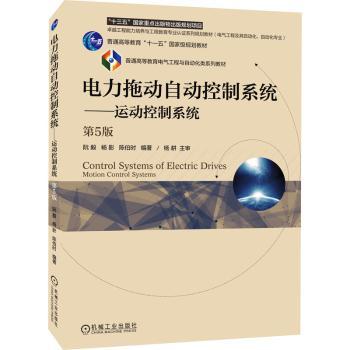
实物拍摄 · 支持放大查看
本书是在第4版的基础上修订而成的,内容的主线仍然是电力拖动控制系统的原理、分析和设计。编写本书的主要思路是:理论与实际相结合,应用自动控制理论解决运动控制系统的分析和设计等实际问题。以转速、转矩(电流)和磁链(磁通)控制规律为主线,由简入繁、由低及高地循序,按照从开环到闭环、从直流到交流、从调速到伺服的层次论述运动控制系统的静、动态能和设计方法。
目录序前言常用符号表第1章绪论1.1运动控制系统及其组成1.1.1电动机1.1.率放大与变换装置1.1.3控制器1.1.4信号检测与处理1.2运动控制系统的历史与发展1.3运动控制系统的转矩控制规律1.4生产机械的负载转矩特1.4.1恒转矩负载特1.4.2率负载特1.4.3风机、泵类负载特第1篇直流调速系统第2章转速开环控制的直流调速系统2.1晶闸管整流器直流电动机系统的工作原理及调速特2.1.1触发脉冲相位控制2.1.2电流脉动及波形断续问题2.1.3晶闸管整流器直流电动机系统的机械特2.1.4晶闸管触发和整流装置的传递函数2.1.5晶闸管整流器直流电动机系统的可逆运行2.2PWM变换器电动机系统的工作原理及调速特2.2.1不可逆PWM变换器电动机系统2.2.2可逆PWM变换器电动机系统2.2.3直流PWM调速系统的机械特2.2.4PWM控制器与变换器的动态数学模型2.2.5直流PWM调速系统的电能回馈和泵升电压2.3稳态调速能指标和开环系统存在的问题2.3.1转速控制的要求和稳态调速能指标2.3.2开环直流调速系统的能和存在的问题思考题3章转速闭环控制的直流调速系统3.1有静差的转速闭环直流调速系统3.1.1比例控制转速闭环直流调速系统的结构与静特3.1.2开环系统机械特和比例控制闭环系统静特的对比分析3.1.3闭环直流调速系统的反馈控制规律3.1.4比例控制转速闭环系统的稳定3.2无静差的转速闭环直流调速系统3.2.1积分调节器和积分控制规律3.2.2比例积分控制规律3.2.3无静差的转速闭环直流调速系统稳态参数计算3.3转速闭环直流调速系统的限流保护3.3.1转速闭环直流调速系统的限流问题3.3.2带电流截止负反馈环节的直流调速系统3.4转速闭环控制直流调速系统的仿真3.4.1转速闭环直流调速系统仿台3.4.2仿真模型的建立3.4.3仿真模型的运行3.4.4调节器参数的调整思考题4章转速、电流双闭环控制的直流调速系统4.1转速、电流双闭环控制直流调速系统的组成及其静特4.1.1转速、电流双闭环控制直流调速系统的组成4.1.2稳态结构图与参数计算4.2转速、电流双闭环控制直流调速系统的数学模型与动态过程分析4.2.1转速、电流双闭环控制直流调速系统的动态数学模型4.2.2转速、电流双闭环控制直流调速系统的动态过程分析4.2.3转速、电流调节器在双闭环直流调速系统中的作用4.3转速、电流双闭环控制直流调速系统的设计4.3.1控制系统的动态能指标4.3.2调节器的工程设计方法4.3.3控制对象的工似法4.3.4按工程设计方法设计转速、电流双闭环控制直流调速系统的调节器4.4双闭环直流调速系统的弱磁控制4.4.1弱磁与调压的配合控制4.4.2励磁电流的闭环控制4.5转速、电流双闭环控制直流调速系统的仿真思考题5章直流调速系统的数字控制5.1采样频率的选择5.2转速检测的数字化5.2.1旋转编码器5.2.2数字测速方法的精度指标5.2.3M法测速5.2.4T法测速5.2.5M/T法测速5.3数字PI调节器5.4数字控制器的设计5.5数字控制的PWM可逆直流调速系统2篇交流调速系统第6章基于稳态模型的异步电动机调速系统6.1异步电动机的稳态数学模型和调速方法6.1.1异步电动机的稳态数学模型6.1.2异步电动机的调速方法与气隙磁通6.2异步电动机的调压调速6.2.1异步电动机调压调速的主电路6.2.2异步电动机调压调速的机械特6.2.3闭环控制的调压调速系统6.2.4降压控制在软起动器和轻载降压节能运行中的应用6.3异步电动机的变压变频调速6.3.1变压变频调速的基本原理6.3.2变压变频调速时的机械特6.3.3基频以下的电压补偿控制6.4电力电子变压变频器6.4.1交直交PWM变频器主回路6.4.2正弦波脉宽调制(SPWM)技术6.4.3消除指定次数谐波的PWM(SHEPWM)控制技术6.4.4电流跟踪PWM(CFPWM)控制技术6.4.5电压空间矢量PWM(SVPWM)控制技术(磁链跟踪控制技术)6.4.6交流PWM变频器异步电动机系统的特殊问题6.5转速开环变压变频调速系统6.5.1转速开环变压变频调速系统的结构6.5.2系统实现6.6转速闭环转差频率控制的变压变频调速系统6.6.1转差频率控制的基本概念及特点6.6.2转差频率控制系统结构及能分析6.6.3大转差频率ωsmax的计算6.6.4转差频率控制系统的特点思考题7章基于动态模型的异步电动机调速系统7.1异步电动机动态数学模型的质7.2异步电动机的三相数学模型7.2.1异步电动机三相动态模型的数学表达式7.2.2异步电动机三相原始模型的质7.3坐标变换7.3.1坐标变换的基本思路7.3.2三相两相变换(3/2变换)7.3.3静止两相旋转正交变换(2s/2r变换)7.4异步电动机在正交坐标系上的动态数学模型7.4.1静止两相正交坐标系中的动态数学模型7.4.2旋转正交坐标系中的动态数学模型7.5异步电动机在正交坐标系上的状态方程7.5.1状态变量的选取7.5.2以ωisψr为状态变量的状态方程7.5.3以ωisψs为状态变量的状态方程7.6异步电动机按转子磁链定向的矢量控制系统7.6.1按转子磁链定向的同步旋转正交坐标系状态方程7.6.2按转子磁链定向矢量控制的基本思想7.6.3按转子磁链定向矢量控制系统的电流闭环控制方式7.6.4按转子磁链定向矢量控制系统的转矩控制方式7.6.5转子磁链计算7.6.6磁链开环转差型矢量控制系统——间接定向7.6.7矢量控制系统的特点与存在的问题7.7异步电动机按定子磁链控制的直接转矩控制系统7.7.1定子电压矢量对定子磁链与电磁转矩的控制作用7.7.2基于定子磁链控制的直接转矩控制系统7.7.3定子磁链和转矩计算模型7.7.4直接转矩控制系统的特点与存在的问题7.8直接转矩控制系统与矢量控制系统的比较7.9异步电动机无速度传感器调速系统7.10异步电动机和交流调速系统仿真7.10.1异步电动机的仿真7.10.2矢量控制系统仿真7.10.3直接转矩控制系统仿真思考题8章绕线转子异步电机转子变频控制系统8.1绕线转子异步电机转子变频控制原理8.1.1异步电机转子附加电动势的作用8.1.2转子电路变频器8.2绕线转子异步电机转子变频控制的四种基本工况8.3绕线转子异步电机转子变频串级调速系统8.3.1电气串级调速系统的组成8.3.2异步电动机串级调速机械特的特征8.3.3转子变频器的电压和容量与串级调速系统的效率8.3.4串级调速系统的双闭环控制8.4绕线转子异步电机转子变频双馈控制系统8.4.1双馈控制变频调速系统8.4.2双馈控制风力发电系统第9章同步电动机变压变频调速系统9.1同步电动机的稳态模型与调速方法9.1.1同步电动机的特点9.1.2同步电动机的分类9.1.3同步电动机的转矩角特9.1.4同步电动机的稳定运行9.1.5同步电动机的起动9.1.6同步电动机的调速9.2他控变频同步电动机调速系统9.2.1转速开环恒压频比控制的同步电动机群调速系统9.2.2率同步电动机调速系统9.3自控变频同步电动机调速系统9.3.1自控变频同步电动机9.3.2梯形波永磁同步电动机(无刷直流电动机)的自控变频调速系统9.4同步电动机矢量控制系统9.4.1基于转子旋转正交坐标系的可控励磁同步电动机动态数学模型9.4.2可控励磁同步电动机按气隙磁链定向矢量控制系统9.4.3正弦波永磁同步电动机矢量控制系统9.5同步电动机直接转矩控制系统9.5.1可控励磁同步电动机直接转矩控制系统9.5.2永磁同步电动机直接转矩控制系统思考题3篇伺 服 系 统第10章伺服系统10.1伺服系统的特征及组成10.1.1伺服系统的基本要求及特征10.1.2伺服系统的组成10.1.3伺服系统的能指标10.2伺服系统控制对象的数学模型10.2.1直流伺服系统控制对象的数学模型10.2.2交流伺服系统控制对象的数学模型10.3伺服系统的设计10.3.1调节器校正及其传递函数10.3.2单环位置伺服系统10.3.3双环位置伺服系统10.3.4三环位置伺服系统10.3.5的伺服系统思考题考文献
;;电力拖动实现了电能与机械能之间的能量交换,而电力拖动自动控制系统——运动控制系统(以下简称运动控制系统)的任务是通过控制电动机电压、电流、频率等输入量,来改变工作机械的转矩、速度、位移等机械量,使各种工作机械按人们期望的要求运行,以满足生产工艺及其他应用的需要。工业生产和科学的发展,对运动控制系统提出新的更为复杂的要求,同时也为研制和生产各类新型控制系统提供了可能。
;;;;现代运动控制技术以各类电动机为控制对象,以计算机和其他电子装置为控制手段,以电力电子装置为弱电控制强电的纽带,以自动控制理论和信息处理理论为理论基础。以计算机数字仿真和计算机辅助设计(cAD)为研究和开发的工具。
;;;;运动控制系统的 ;;;为电动机,电动机根据工作原理可分为直流电动机、交流感应电动机(又称做交流异步电动机)和交流同步电动机等,根据用途可分为用于调速系统的拖动电动机和用于伺服系统的伺服电动机。
;;;;直流电动机结构造成本高,电刷和换向器限制了它的转速与容量。交流电动机(尤其是笼型感应电动机)结构简单、制造容易,无须机械换向器,因此其允许转速与容量均大于直流电动机。同步电动机的转速等于同步转速,机械特硬率因数可调。但在恒频电源供电时调速较为困难。变频器的诞生不仅解决了同步电动机的调速,还解决了其起动和失步问题,有效地了同步电动机在运动控制中的应用。
;;;;. ;;;有电机型、电磁型、电力电子型等,现在多用电力电子型的。电力电子器件经历了由半控型向全控型、由低频开关向高频开关、由分立的器件向具有复能率模块发展的过程。电力电子技术的发展,率放大与变换装置的结构趋于简单、能趋于完善。
;;;;晶闸管(SCR)是代电力电子器件的典型代表,属于半控型器件,通过门极只能使晶闸管开通,而无法使它关断。该类器件可方便地应用于相控整流器(AC一*DC)和有源逆变器(DC—Ac),但用于无源逆变(Dc—AC)或直流PWM(脉宽调制)方式调压(DC—Dc)时,必须增加强迫换流回路,使电路结构复杂。
;;;;代电力电子器件是全控型器件,通过门极既可以使器件开通,也可以使它关断,例如M0sFET、IGBT、G110等。此类器件用于无源逆变(DC—AC)和直流调压(DC—DC)时,无须强迫换流回路,主回路结构简单。代电力电子器件的另一个特点是可提高开关频率,用PWM技术控率器件的开通与关断,提高可控电源的质量。
;;;;第三代电力电子器件的特点是由单一的器件发展为具有驱动、保护能的复率模块,提高了使用的和可靠。
;;;;分模拟控制器和数字控制器两类,也有模数混合的控制器,现在已越来越多地采用全数字控制器。
;;;;模拟控制器常用运算放大器及相应的电气元件实现,具有物理概念清晰、控制信号流向直观等优点,其控制规律体现在硬件电路和所用的器件上,因而线路复杂、通用差,控制效果受到器件能、温度等因素的影响。
;;;;以微处理器为核心的数字控制器的硬件电路标准化程度高、制作成本低,而且没有器件温度漂移的问题。控制规律体现在软件上,修改起来灵活方便。此外+还拥有信息存储、数据通信和故障诊断等模拟控制器难以实现能。
;;;;然而,模拟控制器的所有运算能在同一时刻并行运行,控制器的滞后时间很小,可以忽略不计;而一般的微处理器在任何时刻只能执行一条指令,属串行运行方式,其滞后时间比模拟控制器大得多,在设计系统时应予以考虑。
.......
品相说明:本书为八品,书脊轻微磨损,内页整洁无涂画,无缺页少页,具体以实物照片为准。
品相标准:十品为全新未翻阅;九品近全新有轻微痕迹;八品有明显使用痕迹但内容完整;七品及以下为有破损或缺页,页面会有详细说明。
瑕疵说明:拍品图片均为实物拍摄,因显示设备差异可能存在轻微色差,以收到实物为准。
交易方式:本站采用担保交易,买家付款后资金由平台托管,确认收货无误后放款给卖家。
配送说明:下单后 48 小时内发货,默认快递发货,满 99 元包邮,多件订单可合并运费。
议价规则:标注「价格面议」的商品可通过站内消息与卖家议价,达成一致后改价下单。
七天无理由退换:收到商品七日内,若与描述不符可申请退换,运费由责任方承担。
纠纷处理:如发生交易纠纷,可提交平台介入处理,客服 09:00-18:00 在线受理。
正品保障:平台对古籍、签名本等贵重商品提供鉴定咨询服务,发现赝品全额退款。