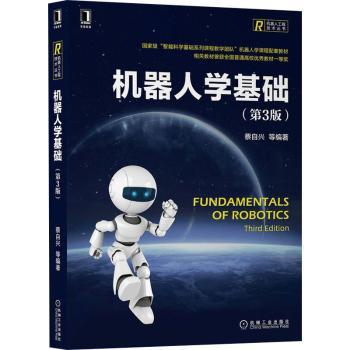
实物拍摄 · 支持放大查看
本书是一部比较系统和的机器人学导论著作,主要介绍机器人学的基本原理及其应用,反映出国内外机器人学研究和应用的展。全书共10章,主要内括机器人学的起源与发展、机器人学的数理基础、机器人运动学的表示与求解、机器人动力学方程、机器人的控制原则和控制方法、机器人传感器、机器人轨迹规划、机器人程序设计、机器人的应用和展望等。
代序前言第1章 绪论1 1.1 机器人学的发展1 1.1.1 机器人的由来1 1.1.2 机器人的定义2 1.1.3 机器人学展2 1.1.4 中国机器人学展3 1.2 机器人的特点、结构与分类6 1.2.1 机器人的主要特点6 1.2.2 机器人系统的结构6 1.2.3 机器人的自由度8 1.2.4 机器人的分类8 1.3 机器人学与人工智能12 1.3.1 机器人学与人工智能的关系12 1.3.2 机器人学的研究领域和智能机器人13 1.4 机器人学的应用领域15 1.4.1 工业机器人15 1.4.2 探索机器人15 1.4.3 服务机器人16 1.4.4 军用机器人17 1.5 机器人市场的现状和趋势17 1.5.1 机器人市场17 1.5.2 中国工业机器人市场19 1.6 本书概要19 1.7 本章小结20 1第2章 数理基础23 2.1 位置和姿态的表示23 2.1.1 位置描述23 2.1.2 方位描述23 2.1.3 位姿描述24 2.2 坐标变换25 2.2.1移坐标变换25 2.2.2 旋转坐标变换25 2.3 齐次坐标变换26 2.3.1 齐次变换26 2.3.2移齐次坐标变换28 2.3.3 旋转齐次坐标变换29 2.4 物体的变换及逆变换30 2.4.1 物体位置描述30 2.4.2 齐次变换的逆变换31 2.4.3 变换方程初步33 2.5 通用旋转变换34 2.5.1 通用旋转变换公式34 2.5.2 等效转角与转轴35 2.6 本章小结36 7第3章 机器人运动学39 3.1 机器人运动方程的表示39 3.1.1 运动姿态和方向角40 3.1.2 运动位置和坐标42 3.1.3 连杆变换矩阵及其乘积…43 3.2 机械手运动方程的求解46 3.2.1 欧拉变换解46 3.2.2 滚、仰、偏变换解49 3.2.3 球面变换解50 3.3 PUMA 560机器人运动方程51 3.3.1 PUMA 560运动分析51 3.3.2 PUMA 560运动综合55 3.4 本章小结58 8第4章 机器人动力学63 4.1 刚体动力学63 4.1.1 刚体的动能与位能64 4.1.2 动力学方程的两种求法…66 4.2 机械手动力学方程70 4.2.1 速度的计算71 4.2.2 动能和位能的计算72 4.2.3 动力学方程的推导75 4.3 本章小结76 7第5章 机器人控制79 5.1 机器人的基本控制原则79 5.1.1 基本控制原则79 5.1.2 伺服控制系统举例82 5.2 机器人的位置控制84 5.2.1 直流传动系统的建模84 5.2.2 位置控制的基本结构87 5.2.3 单关节位置控制器89 5.2.4 多关节位置控制器96 5.3 机器人的力和位置混合控制98 5.3.1 力和位置混合控制方案…98 5.3.2 力和位置混合控制系统控制规律的综合101 5.4 机器人的智能控制105 5.4.1 智能控制系统的分类105 5.4.2 机器人自适应模糊控制…110 5.4.3 多指灵巧手的神经控制…113 5.5 深度学器人控制中的应用116 5.6 本章小结119 20第6章 机器人传感器123 6.1 机器人传感器概述123 6.1.1 机器人传感器的特点与分类123 6.1.2 应用传感器时应考虑的问题125 6.2 内传感器126 6.2.1 位移位置传感器126 6.2.2 速度和加速度传感器130 6.2.3 力觉传感器131 6.3 外传感器134 6.3.1 触觉传感器134 6.3.2 应力传感器137 6.3.3 度传感器138 6.3.4 其他外传感器140 6.4 机器人视觉装置141 6.4.1 机器人眼141 6.4.2 信号数字变换器143 6.4.3 固态视觉装置144 6.4.4 激光雷达147 6.5 本章小结148 48第7章 机器人轨迹规划150 7.1 轨迹规划应考虑的问题150 7.2 关节轨迹的插值计算151 7.2.1 三次多项式插值152 7.2.2 过路径点的三次多项式插值153 7.2.3 高阶多项式插值154 7.2.4 用抛物线过渡的线插值155 7.2.5 过路径点用抛物线过渡的线插值156 7.3 笛卡儿路径轨迹规划157 7.4 规划轨迹的实时生成163 7.5 本章小结165 66第8章 机器人编程168 8.1 机器人编程要求与语言类型168 8.1.1 对机器人编程的要求168 8.1.2 机器人编程语言的类型…169 8.2 机器人语言系统结构和基能171
品相说明:本书为八品,书脊轻微磨损,内页整洁无涂画,无缺页少页,具体以实物照片为准。
品相标准:十品为全新未翻阅;九品近全新有轻微痕迹;八品有明显使用痕迹但内容完整;七品及以下为有破损或缺页,页面会有详细说明。
瑕疵说明:拍品图片均为实物拍摄,因显示设备差异可能存在轻微色差,以收到实物为准。
交易方式:本站采用担保交易,买家付款后资金由平台托管,确认收货无误后放款给卖家。
配送说明:下单后 48 小时内发货,默认快递发货,满 99 元包邮,多件订单可合并运费。
议价规则:标注「价格面议」的商品可通过站内消息与卖家议价,达成一致后改价下单。
七天无理由退换:收到商品七日内,若与描述不符可申请退换,运费由责任方承担。
纠纷处理:如发生交易纠纷,可提交平台介入处理,客服 09:00-18:00 在线受理。
正品保障:平台对古籍、签名本等贵重商品提供鉴定咨询服务,发现赝品全额退款。