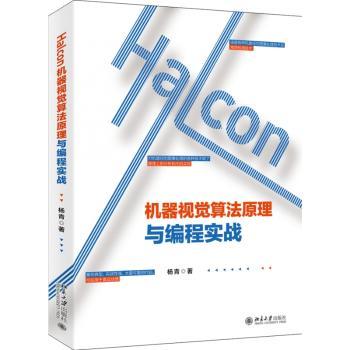
实物拍摄 · 支持放大查看
机器视觉是一种使用相机代替人眼对目标和场行识别检测的技术,这种技术目前已经在传统工业等领域逐渐的应用起来,大量的需求应运而生。Halcon是一种的开发机器视觉项目的工具。本书将针对机器视觉的原理和算法以及如何应用的问行详细的解释和说明,并利用Halcon对各种机器视觉算行举例。内括:第1章 机器视觉概述;第2章 如何做机器视觉项目;第3章 硬件环境搭建;第4章 软件图像采集;第5章 图像预处理;第6章 图像分割;第7章 颜色与纹理;第8章 图像的形态学处理;第9章 特征提取;第10章 边缘检测;第11章 模板匹配;第12章 图像分类;第13章 相机标定与三维重建;第14章 机器视觉中的深度学15章 实例分析:印刷完整检测;第16章 实例分析:布料表面缺陷检测;第17章 实例分析:仪表数值智能识别;第18章 实例分析:双目立体视觉与定位。 本书适合需要学视觉算法的初学者,希望掌握Halco行机器视觉项目开发的程序员,需要了解机器视觉项目开发方法的工业客户,专业培训机构学员,对机器视觉算法兴趣浓厚的人员阅读。
第 1章 机器视觉概述·························002 1.1什么是机器视觉····································· 003 1.2机器视觉与计算机视觉的区别············· 003 1.3机器视觉的工作原理····························· 005 1.4机器视觉的应用领域····························· 006第 2章 如何做机器视觉项目·············008 2.1项目的前期准备····································· 009 2.1.1从 5个方面初步分析客户需求 ···········009 2.1.2方案评估与验证 ···································009 2.1.3签订合同 ···············································010 2.2项目规划················································· 011 2.2.1定义客户的详细需求 ···························011 2.2.2制订项目管理计划 ·······························011 2.2.3方案评审 ···············································012 2.3详细设计················································· 012 2.3.1硬件设备的选择与环境搭建 ···············012 2.3.2软件开台与开发工具的选择 ·······013 2.3.3机器视觉系统的整体框架与开发流程013 2.3.4交互界面设计 ·······································014 2.3.5 Halcon与开发工具·······························014 2.4项目交付 ················································· 015 2.4.1软能测试 ·······································015 2.4.2现场调试 ···············································015 2.4.3系统维护 ···············································016第 3章 硬件环境搭建·························017 3.1相机························································· 018 3.1.1相机的主要参数 ···································018 3.1.2相机的种类 ···········································019 3.1.3相机的接口 ···········································020 3.1.4相机的选型 ···········································020 3.2图像采集卡············································· 022 3.2.1图像采集卡的种类 ·······························022 3.2.2图像采集卡的选型 ·······························023 3.3镜头························································· 023 3.4光源························································· 024 3.5实例:硬件选型 ···································· 025第 4章 软件图像采集·························026 4.1获取非实时图像 ····································· 027 4.1.1读取图像文件 ·······································027 4.1.2读取文件 ·······································028 4.2获取实时图像········································· 030 4.2.1 Halcon的图像采集步骤·······················030 4.2.2 使用 Halcon接口连接相机··················030 4.2.3 使用相机的 SDK采集图像 ·················033 4.2.4 外部触发采集图像 ·······························033 4.3 多相机采集图像····································· 034 4.4 Halcon图像的基本结构························ 035 4.5 实例:采集 Halcon图像行简单处理························································· 036第 5章 图像预处理·····························040 5.1图像的变换与校正································· 041 5.1.1二维图像移、旋转和缩放 ···········041 5.1.2图像的仿射变换 ···································042 5.1.3投影变换 ···············································042 5.1.4实例:透视形变图像校正 ···················043 5.2 感兴趣区域(ROI)································ 045 5.2.1 ROI的意义 ···········································045 5.2.2创建 ROI ···············································045 5.3 图像增强················································· 046 5.3.1直方图均衡 ···········································046 5.3.2增强对比度 ···········································048 5.3.3处理失焦图像 ·······································049 5.4 图滑与去噪····································· 049 5.4.1均值滤波 ···············································049 5.4.2中值滤波 ···············································050 5.4.3高斯滤波 ···············································051 5.5 光照不均匀············································· 052第 6章 图像分割·································054 6.1阈值处理················································· 055 6.1.1全局阈值 ···············································055 6.1.2基于直方图的自动阈值分割方法 ·······056 6.1.3自动全局阈值分割方法 ·······················057 6.1.4局部阈值分割方法 ·······························058 6.1.5 其他阈值分割方法 ·······························060 6.2 区域生长法············································· 062 6.2.1 regiongrowing算子·······························062 6.2.2 regiongrowing_mean算子 ····················064 6.3 分水岭算法············································· 065第 7章 颜色与纹理·····························067 7.1图像的颜色············································· 068 7.1.1图像的色彩空间 ···································068 7.1.2 Bayer图像·············································069 7.1.3颜色空间的转换 ···································070 7.2 颜色通道的处理····································· 070 7.2.1图像的通道 ···········································071 7.2.2访问通道 ···············································071 7.2.3通道分离与合并 ···································071 7.2.4处理 RGB信息 ·····································073 7.3实例:利用颜色信息提取背景相似的字符区域················································· 074 7.4 纹理分析················································· 075 7.4.1纹理滤波器 ···········································075 7.4.2实例:织物折痕检测 ···························076第 8章 图像的形态学处理·················077 8.1腐蚀与膨胀············································· 078 8.1.1 结构元素 ···············································078 002 8.1.2腐蚀 ·······················································078 8.1.3膨胀 ·······················································080 8.2开运算与闭运算····································· 082 8.2.1开运算 ···················································082 8.2.2闭运算 ···················································084 8.3顶帽运算与底帽运算····························· 085 8.3.1顶帽运算 ···············································086 8.3.2底帽运算 ···············································086 8.3.3顶帽运算与底帽运算的应用 ···············087 8.4灰度图像的形态算························· 089 8.4.1灰度图像与区域的区别 ·······················089 8.4.2灰度图像的形态算效果及常用算子 ···············································089 8.5实例:粘连木材图像的目标分割与计数 ························································· 091第 9章 特征提取·································095 9.1区域形状特征········································· 096 9.1.1区域的面积和中心点 ···························096 9.1.2封闭区域(孔洞)的面积 ···················097 9.1.3根据特征值选择区域 ···························098 9.1.4根据特征值创建区域 ···························100 9.2基于灰度值的特征 ································· 103 9.2.1区域的灰度特征值 ·······························103 9.2.2区域的大、小灰度值 ···················105 9.2.3灰度均值和偏差 ···························106 9.2.4灰度区域的面积和中心 ·······················107 9.2.5根据灰度特征值选择区域 ···················107 9.3基于图像纹理的特征····························· 109 9.3.1灰度共生矩阵 ·······································109 9.3.2创建灰度共生矩阵 ·······························110 9.3.3用共生矩阵计算灰度值特征 ···············111 9.3.4计算共生矩阵并导出其灰度值特征 ···111 9.3.5实例:提取图像的纹理特征 ···············112·······························115 10.1像素级边缘提取··································· 116 10.1.1经典的边缘检测算子 ·························116 10.1.2边缘检测的程 ·························117 10.1.3 el_amp算子 ···································117 10.1.4 edges_image算子 ·······························120 10.1.5其他滤波器 ·········································122 10.2亚像素级边缘提取······························· 124 10.2.1 edges__pix算子·····························125 10.2.2 edges_color__pix算子 ··················126 10.2.3 lines_gauss算子··································127 10.3轮廓处理··············································· 129 10.3.1轮廓的生成 ·········································130 10.3.2轮廓的处理 ·········································130·······························134 11.1模板匹配的种类 ··································· 135 11.1.1基于灰度值的模板匹配······················135 11.1.2基于相关的模板匹配······················136 11.1.3基于形状的模板匹配··························136 11.1.4基于组件的模板匹配··························137 11.1.5基于形变的模板匹配··························138 11.1.6基于描述符的模板匹配······················138 11.1.7基于点的模板匹配······························139 11.1.8模板匹配方结······························139 11.2图像金字塔 ··········································· 140 11.3模板图像 ··············································· 142 11.3.1从参考图像的特定区域中创建模板··············································142 11.3.2使用 XLD轮廓创建模板 ···················143 11.4模板匹配的步骤 ··································· 143 11.4.1基于灰度值的模板匹配······················143 11.4.2基于相关的模板匹配······················145 11.4.3基于形状的模板匹配··························147 11.4.4基于组件的模板匹配··························149 11.4.5基于局部形变的模板匹配··················150 11.4.6基于透视形变的模板匹配··················152 11.4.7基于描述符的模板匹配······················153 11.4.8优化匹配速度······································155 11.4.9使用 Halcon匹配助行匹配········156 11.5实例:指定区域的形状匹配 ··············· 159·······························163 12.1分类器··················································· 164 12.1.1分类的基础知识 ·································164 12.1.2 MLP分类器 ········································166 12.1.3 SVM分类器········································166 12.1.4 GMM分类器 ······································166 12.1.5 k-NN分类器·······································167 12.1.6选择合适的分类器 ·····························167 12.1.7选择合适的特征 ·································168 12.1.8选择合适的训练样本 ·························168 12.2特征的分类··········································· 169 12.2.1一般步骤 ·············································169 12.2.2 MLP分类器 ········································170 12.2.3 SVM分类器········································176 12.2.4 GMM分类器 ······································176 12.2.5 k-NN分类器·······································177 12.3光学字符识别······································· 178 12.3.1一般步骤 ·············································179 12.3.2 OCR实例 ············································179第 13章 相机标定与三维重建 ···········183 13.1立体视觉的基础知识··························· 184 13.1.1三维空间坐标 ·····································184 13.1.2 3D位姿 ···············································185 13.2相机标定··············································· 186 13.2.1相机标定的目的和意义 ·····················186 13.2.2标定的参数 ·········································187 13.2.3准备标定板 ·········································188 13.2.4采集标定图像的过程与操作细节········189 004 13.2.5使用 Halcon标定助行标定········190 13.2.6使用 Halcon算行标定················193 13.2.7使用自定义的标定板 ·························194 13.3双目立体视觉······································· 195 13.3.1双目立体视觉的原理 ·························195 13.3.2双目相机的结构 ·································196 13.3.3双目立体视觉相机的标定 ·················198 13.3.4校正立体图像对 ·································198 13.3.5获取视差图 ·········································199 13.3.6计算三维信息 ·····································201 13.3.7多目立体视觉 ·····································202 13.4激光三角测量······································· 203 13.4.1技术原理 ·············································203 13.4.2使用 Halcon标准标定板标定 sheet-of-light ······································204 13.4.3使用 sheet-of-ligh行测量 ············206 13.5 DFF方法 ·············································· 207第 14章 机器视觉中的深度学······209 14.1深度学本概念··························· 210 14.1.1 Halcon中深度学用·················210 14.1.2系统需求 ·············································210 14.1.3搭建深度学 ·····························210 14.1.4 Halcon的通用深度学·············212 14.1.5数据 ·····················································213 14.1.6网络与训练过程 ·································214 14.1.7梯度下降法 ·································215 14.1.8迁移学············································215 14.1.9设置训练参数:超参数 ·····················216 14.1.10验证训练结果 ···································217 14.2分类······················································· 218 14.2.1准备网络和数据 ·································219 14.2.2训练网络并评估训练过程 ·················219 14.2.3分类器的应用与评估 ·························220 14.2.4实际检测 ·············································221 14.2.5评估分类检测的结果 ·························221 14.3物体检测··············································· 222 14.3.1 物体检测的原理 ·································222 14.3.2 物体检测的数据集 ·····························223 14.3.3 模型参数 ·············································224 14.3.4 评估检测结果 ·····································224 14.3.5 物体检测步骤 ·····································225 14.4语义分割··············································· 226 14.4.1 语义分割概述 ·····································226 14.4.2 语义分割的数据集 ·····························227 14.4.3 模型参数设置 ·····································228 14.4.4 语义分割的程 ·························228 14.4.5 评估语义分割的结果 ·························230 第 15章 实例分析:印刷完整检测 ·······································232 15.1系统结构··············································· 233 15.2检测算法··············································· 233 15.2.1差异模型 ·············································234 15.2.2算法步骤 ·············································234 15.2.3实例分析 ·············································236第 16章 实例分析:布料表面缺陷检测 ···································240 16.1检测算法··············································· 241 16.1.能说明 ·············································241 16.1.2算法原理 ·············································241 16.2检测布料表面划痕······························· 241 16.3检测布料表面破洞······························· 243 16.4检测周期纹理图像的缺陷··················· 244 16.5检测周期纹理图像的污染区域··········· 246第 17章 实例分析:仪表数值智能识别 ···································248 17.1检测算法··············································· 249 17.1.1采集图像与显示 ·································249 17.1.2图像对齐 ·············································249 17.1.3创建形状模板 ·····································251 17.1.4基于形状特征的模板匹配 ·················251 17.2指针识别··············································· 252 17.2.1识别指针 ·············································252 17.2.2识别方法 ·············································252 17.3字符识别··············································· 254 17.3.1离线训练 ·············································254 17.3.2在线检测 ·············································254 17.4数值分析··············································· 255 17.4.1确定刻度 ·············································255 17.4.2数值分析 ·············································255第 18章 实例分析:双目立体视觉与定位 ·······························256 18.1系统结构··············································· 257 18.1.1硬件组成 ·············································257 18.1.2软件结构 ·············································257 18.2图像采集与标定··································· 258 18.2.1图像采集 ·············································258 18.2.2相机标定 ·············································259 18.2.3图像校正 ·············································261 18.3双目测距··············································· 262 18.3.1提取视差 ···········································262 18.3.2计算深度和距离 ·································262
品相说明:本书为八品,书脊轻微磨损,内页整洁无涂画,无缺页少页,具体以实物照片为准。
品相标准:十品为全新未翻阅;九品近全新有轻微痕迹;八品有明显使用痕迹但内容完整;七品及以下为有破损或缺页,页面会有详细说明。
瑕疵说明:拍品图片均为实物拍摄,因显示设备差异可能存在轻微色差,以收到实物为准。
交易方式:本站采用担保交易,买家付款后资金由平台托管,确认收货无误后放款给卖家。
配送说明:下单后 48 小时内发货,默认快递发货,满 99 元包邮,多件订单可合并运费。
议价规则:标注「价格面议」的商品可通过站内消息与卖家议价,达成一致后改价下单。
七天无理由退换:收到商品七日内,若与描述不符可申请退换,运费由责任方承担。
纠纷处理:如发生交易纠纷,可提交平台介入处理,客服 09:00-18:00 在线受理。
正品保障:平台对古籍、签名本等贵重商品提供鉴定咨询服务,发现赝品全额退款。