内容简介
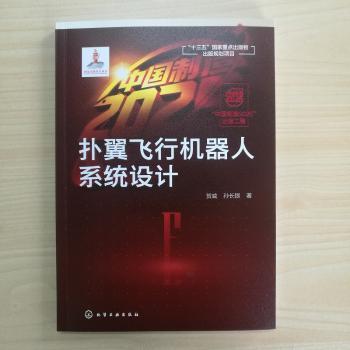
本书第1章介绍了仿生扑翼飞行机器人的研究现状与应用情况; 第2章集中介绍了行仿生扑翼飞行机器人系统建模和稳定分析时所用到的基础理论; 第3 章第5 章分别针对单柔翼系统、双柔翼系统和刚柔混合扑翼系行建模分析, 并对不同结构的仿生扑翼飞行机器人柔行动力学分析、边界控制器设计以及系统稳定证明; 第6 章针对仿生扑翼飞行机器人系统中存在的输出约束问行研究, 设计能够解决输出约束限制的主动边界控制器; 第7章通过ADAMS设计和搭建3D半实物仿台, 并联合SIMUlink对边界扰动情况下柔梁PD控制和边界控行仿真模拟验证; 第8章设计神经网络控制算法来对仿生扑翼飞行机器人的位行自主控制分析; 第9章详细介绍一款舵机驱动仿生扑翼飞行机器人的机械结构设计以及硬件系统搭建; 第10章设计了仿生扑翼飞行机器人的飞行实验。 本书适合机器人设计相关专业的人员阅读参考。
目录
第1 章 绪论 / 1 1.1 引言 / 2 1.2 扑翼飞行机器人的发展历史 / 3 1.2.1 国外研究现状 / 3 1.2.2 国内研究现状 / 10 1.3 应用前景 / 13 第2 章 基础理论 / 14 2.1 引理 / 15 2.2 Hamilton 原理 / 15 2.3 柔梁振动控制理论 / 16 2.4 自适应神经网络控制 / 17 2.5 稳定分析方法 / 21 第3 章 仿生扑翼飞行机器人单柔翼控制系统设计 / 24 3.1 单柔翼建模与动力学分析 / 25 3.2 单柔翼边界控制器设计及稳定分析 / 29 3.3 MATLAB 数值仿真 / 37 3.4 本章小结 / 41 第4 章 仿生扑翼飞行机器人双柔翼控制系统设计 / 42 4.1 双柔翼建模与动力学分析 / 43 4.2 双柔翼边界控制器设计及稳定分析 / 46 4.3 MATLAB 数值仿真 / 54 4.4 本章小结 / 57 第5 章 仿生扑翼飞行机器人刚柔混合扑翼控制系统设计 / 59 5.1 刚柔混合扑翼建模与动力学分析 / 60 5.2 刚柔混合扑翼边界控制器设计及稳定分析 / 65 5.3 MATLAB 数值仿真 / 73 5.4 本章小结 / 78 第6 章 带有输出约束的柔翼的控制系统设计 / 79 6.1 带有输出约束的柔翼控制模型 / 80 6.2 稳定分析 / 81 6.3 MATLAB 数值仿真 / 88 6.4 本章小结 / 92 第7 章 扑翼飞行机器人仿台 / 93 7.1 ADAMS 与SIMUlink 的联合仿真 / 94 7.1.1 仿能介绍 / 94 7.1.2 动力学仿真实例 / 98 7.1.3 结果分析 / 105 7.2 基于XFlow 的空气动力学仿真 / 105 7.2.1 XFlow 仿真软件介绍 / 105 7.2.2 扑翼拍动速度对升力影响的仿真分析 / 106 7.2.3 结果分析 / 109 7.3 本章小结 / 109 第8 章 仿生扑翼飞行机器人的位姿自主控制 / 110 8.1 建模方法及动力学分析 / 111 8.2 控制器设计 / 113 8.2.1 姿态控制 / 113 8.2.2 位置控制 / 120 8.3 MATLAB 数值仿真 / 121 8.4 本章小结 / 129 第9 章 仿生扑翼飞行机器人软硬件设计及架构 / 130 9.1 硬件系统设计与构建 / 131 9.1.1 机械结构及外观设计 / 132 9.1.2 舵机控制系统 / 140 9.1.3 飞控电路板 / 145 9.2 软件系统设计与集成 / 151 9.2.1 无线链路和通信控制 / 153 9.2.2 地面站工作界面 / 156 9.3 本章小结 / 160 第10 章 飞行实验 / 161 10.1 定高飞行 / 162 10.1.1 硬件系统设计 / 163 10.1.2 扑翼飞行机器人位置捕获 / 167 10.1.3 系统上位机设计 / 177 10.1.4 视觉反馈飞行控制实验 / 184 10.2 自主起飞 / 189 10.2.1 运载车结构设计 / 189 10.2.2 软硬件系统设计 / 190 10.2.3 自主起飞实验过程 / 194 10.2.4 数据分析 / 197 10.3 本章小结 / 200 参考文献 / 201 索引 / 211