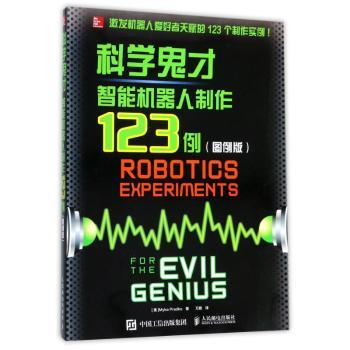
实物拍摄 · 支持放大查看
本书以智能机器人制作为主题,首先介绍了机器人的基本概念及结构特点、电工学基础理论而针对电磁装置、机器人驱动链、PBASIC程序设计语言、移动机器人、机器人导航等方行实例讲解。书中对读者在实验过程中可能遇到的问行了详细的论述,并提供调试电路、解决问题的办法,给出一些相关的源程序,同时将作者自己积累的经验告诉读者。本书适合所有机器人制作爱好者阅读。
章 机器人介绍 13 实验1 卫生纸卷筒制作的机器人5 实验2 机器昆虫清管器7 实验3 乐高移动机器人9 实验4 硬纸板手臂章 机器人结构 1315 实验5 切割胶合板17 实验6 结构加固19 实验7 完成木质材料20 实验8 各种胶水的作用22 实验9 螺帽与螺栓的作用24 实验10 焊接与接线26 实验11 安括在内的印制电路板第三章 基本电学理论 2931 实验12 电路与开关33 实验13 电子电路和开关34 实验14 电压测量36 实验15 电阻器和电压降38 实验16 电流测量和欧姆定律39 实验17 基尔霍夫电压定律与串联负载41 实验18 可变电阻器43 实验19 基尔霍夫电流定律和并联负载45 实验20 Thevinin等效46 实验21率的概念48 实验22 电池第四章 磁器件 5254 实验23 电磁铁56 实验24 继电器57 实验25 测量地球磁场59 实验26 直流电动机第五章 传动系统 6163 实验27 电动机驱动起重机65 实验28 给起重机装上滑轮66 实验29 H-桥结构的开关直流电动机67 实验30 差动传动机器人底盘69 实验31 电动机71 实验32 记忆金属第六章 半导体 7476 实验33 二极管78 实验34 发光二极管79 实验35 NPN型晶体管和双发光二极管发光控制81 实验36 用一只晶体管驱动电动机工作83 实验37 双极PNP型晶体管电动机控制电路84 实验38 晶体管电动机H-桥第七章 我们的朋友555芯片 8789 实验39 闪烁发光二极管91 实验40 555 按键去抖电路93 实验41 无线电(R/C)伺服控制96 实验42 光导机器人第八章 光电子学 99102 实验43 不同颜色的发光二极管103 实验44 改变发光二极管的亮度105 实验45 多段数码显示发光二极管107 实验46 光电隔离器的锁和钥匙109 实验47 白色或黑色表面传感器110 实验48 自动寻线机器人第九章 音频电子器件 113115 实验49 蜂鸣器117 实验50 基本晶体管振荡器编码练119 实验51 电子听诊器121 实验52 声级计第十章 数字逻辑 123125 实验53 基本门逻辑运算127 实验54 互补金属氧化物半导体(CMOS)触摸开关130 实验55 基于双极晶体管的TTL(晶体管-晶体管逻辑)的“非”门132 实验56 积和电路133 实验57 利用非或门设计而成的普通逻辑器件135 实验58 异或门和加法器137 实验59 上拉与下拉138 实验60 米奇老鼠逻辑第十一章 电源 141143 实验61 齐纳二极管145 实验62 线电源146 实验63 开关电源第十二章 时序逻辑电路 149151 实验64 RS 触发器153 实验65 边缘触发器154 实验66 全D触发器155 实验67 触发器重置157 实验68 并行数据158 实验69 交通信号灯160 实验70 移位寄存器162 实验71 圣诞装饰165 实验72 随意移动机器人166 实验73 计数器167 实验74 Schmitt 触发器输入和按钮去抖169 实验75 PWM (脉冲宽度调制信号)发生器第十三章 使用Parallax BASIC Stamp 2 微型控制器学 172173 实验76 加载个人计算机里的BASIC Stamp 视窗编辑软件175 实验77 将印制电路板和BS2连接个人计算机并运行个应用177 实验78 在个人计算机上保存应用程序179 实验79 解读“Hello World!(你好世界!)”应用程序180 实验80 变量和数据类型181 实验81 数据格式183 实验82 ASCII码185 实验83 可变数组187 实验84 在赋值语句中使用数算符188 实验85 设计简单的程序循环189 实验86 条件循环191 实验87 “关机”应用程序192 实验88 条件执行代码193 实验89 条件执行195 实验90 在应用程序中使用“for”循环197 实验91 使用子程序保存代码空间第十四章 将硬件连接BASIC Stamp 2微控制器 201203 实验92 控制一只发光二极管204 实验93 Cylon 眼206 实验94 Hitachi (日立)44780-可控液晶显示器207 实验95 音调输出209 实验96 电子骰子210 实验97 按键输入211 实验98 电阻值测量213 实验99 PWM模拟电压输出214 实验100 R-2R数模转换器第十五章 传感器 216218 实验101 bLiza,蛇鲨计算机222 实验102 多重七段显示器224 实验103 RC时间常数光线传感器226 实验104 差分光传感器229 实验105 声音控制230 实验106 机器人“触须”233 实验107 红外物体传感器第十六章 移动机器人 235237 实验108 带H桥驱动器的直流电动机控制底座239 实验109 状态机程序设计241 实验110 机器飞蛾243 实验111 随意移动的解释244 实验112 遥控汽车机器人底座245 实验113 无线电控制伺服系统设置248 实验114 多伺服控制250 实验115 机器人艺术家253 实验116 Parallax “GUI-Bot”程序设计接口255 实验117 电动机控制257 实验118 红外双向通信第十七章 导航 261263 实验119 寻线机器人265 实验120 沿墙移动机器人267 实验121 超声波距离测量270 实验122 霍尔效应罗盘271 实验123 国家海洋电子协会GPS接口附录 PBASIC 参考 274
品相说明:本书为八品,书脊轻微磨损,内页整洁无涂画,无缺页少页,具体以实物照片为准。
品相标准:十品为全新未翻阅;九品近全新有轻微痕迹;八品有明显使用痕迹但内容完整;七品及以下为有破损或缺页,页面会有详细说明。
瑕疵说明:拍品图片均为实物拍摄,因显示设备差异可能存在轻微色差,以收到实物为准。
交易方式:本站采用担保交易,买家付款后资金由平台托管,确认收货无误后放款给卖家。
配送说明:下单后 48 小时内发货,默认快递发货,满 99 元包邮,多件订单可合并运费。
议价规则:标注「价格面议」的商品可通过站内消息与卖家议价,达成一致后改价下单。
七天无理由退换:收到商品七日内,若与描述不符可申请退换,运费由责任方承担。
纠纷处理:如发生交易纠纷,可提交平台介入处理,客服 09:00-18:00 在线受理。
正品保障:平台对古籍、签名本等贵重商品提供鉴定咨询服务,发现赝品全额退款。